

Last Update 2026/10/15
AI/Linux/マイコン/仮想環境
Interface 2026年12月号
[達人に学ぶ!]環境構築術100
B5判 192ページ
別冊付録 GOWIN FPGAでGbps超高速通信
特別号定価1,430円(税込)
2026年12月1日発行
2026年10月23日発売予定!
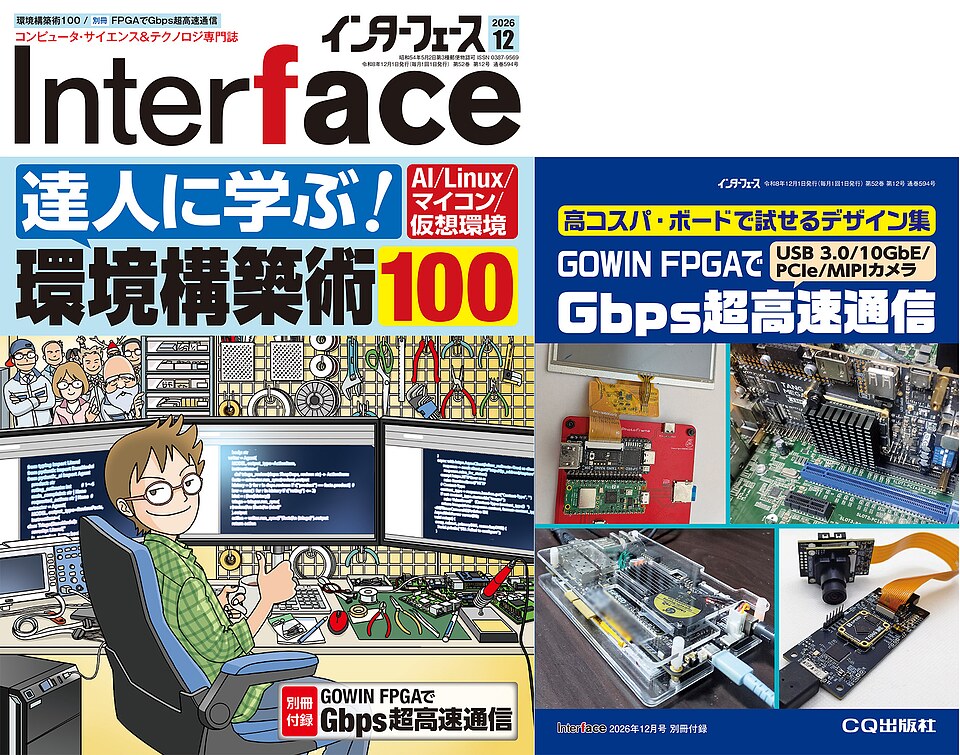
AI/Linux/マイコン/仮想環境
特集 [達人に学ぶ!]環境構築術100
【別冊付録】GOWIN FPGAでGbps超高速通信
【新連載】仮想マシンで作る!最強ホーム・ラボ用サーバ
【注目】ラズベリー・パイ×QNXで3D グラフィックス描画
特集 [達人に学ぶ!]環境構築術100
【別冊付録】GOWIN FPGAでGbps超高速通信
【新連載】仮想マシンで作る!最強ホーム・ラボ用サーバ
【注目】ラズベリー・パイ×QNXで3D グラフィックス描画
目次
AI/Linux/マイコン/仮想環境
特集 [達人に学ぶ!]環境構築術100
イントロダクション1 快適な環境作りにこそ達人の技が隠れている
イントロダクション2 特集で紹介する環境構築術100
第1章 AIエージェント利用術
1-1 AI時代の新しい構築スタイル…専用開発ツールの自作
1-2 PlatformIO×Claude Codeで構築するマイコン開発環境
1-3 AIを使ったソースコードの異種プラットフォーム移植
1-4 AIエージェントのトークン節約術
1-5 AI開発におけるセキュリティ設定へのヒント
第2章 マイコンやLinuxボード開発の環境構築術
2-1 ラズパイPico用SDKに学ぶ…CMakeによる開発環境構築術
2-2 ラズパイ用リモート開発環境の構築術
2-3 シリアル・コンソール全録環境の構築術
2-4 VSCodeとシリアル通信で複数の波形をきれいに表示する方法
2-5 プログラム・サイズを削減する隠れコンパイル・オプション
2-6 GCCの動的解析機能と静的解析機能
2-7 Yocto Projectのビルド時間短縮術
2-8 便利なLinuxコマンドライン・ツール
第3章 仮想環境の構築術
3-1 Pythonの仮想環境構築術
3-2 Incusで作る使い捨ての検証環境
第4章 持っておくと便利なお勧めツール
4-1 個人でそろえやすいデバッグ用ハードウェア
4-2 ターミナル・ソフトウェアCoolTerm
第5章 AI時代のCI/CD&SBOM入門
ステップ(1)…SBOMの基本を押さえる
ステップ(2)…セキュリティを意識した開発思想を学ぶ
ステップ(3)…膨大な脆弱性情報(CVE)との向き合い方を学ぶ
ステップ(4)…開発プロセスへ組み込む自動化パイプライン
仮想環境掘り下げ
新連載 仮想マシン管理ソフトで作る!最強ホーム・ラボ用サーバ〈第1回〉
構築するホーム・ラボの全体像
Raspberry Piライフ
最終回 ラズパイの限界に挑戦!ローカルLLM動作検証レポート〈第9回〉
パフォーマンスと品質に影響するLLMパラメータの最適化
ラズベリー・パイ5+AIアクセラレータで構築するエッジAI画像認識〈前編〉
開発環境のインストールと学習済みモデルの作成
OS使いこなし
組み込み向けライブラリOpenGL ESで動かして性能評価してみる
ラズベリー・パイ×QNXで3Dグラフィックス描画
テクノロジー掘り下げ
Arduino Uno R3ではじめるインライン・アセンブラ〈後編〉
シリアル通信&アナログ入力を試してみる
GPSロガー作りで学ぶ実践マイコン・プログラミング〈第2回〉
GPSモジュール単体で測位結果を受信できるか確認する
AIエージェントの実力診断〈第2回〉
複数の入力ファイルを並列処理するプログラムを生成させる
付録基板コーナ
最終回 Pico 2で比較実験!RISC-VとCortex-M33〈第6回〉
I2Cシールドを使ってBLE対応のキッチン・タイマを作る
人工知能や科学計算
マルチエージェント設計入門〈第2回〉
制作する文献調査システムの設計方針
INP-Formerによる画像の異常検知〈後編〉
訓練,精度向上,YOLO連携による実践活用
AI画像処理
フィジカルAI時代,ロボットの眼に求められること
検査や解析向けのグローバル・シャッタ
ニュース&レポート&お知らせ
組み込み技術者向けのワークショップSWEST28参加レポート
ほんのりInterface
作業部屋 ツール自慢〈第39回〉
USB Type-C通信を詳しく解析できるテスタKM003C
読者プレゼント
次号予告
別冊付録
GOWIN FPGAでGbps超高速通信
詳細な内容はこちら